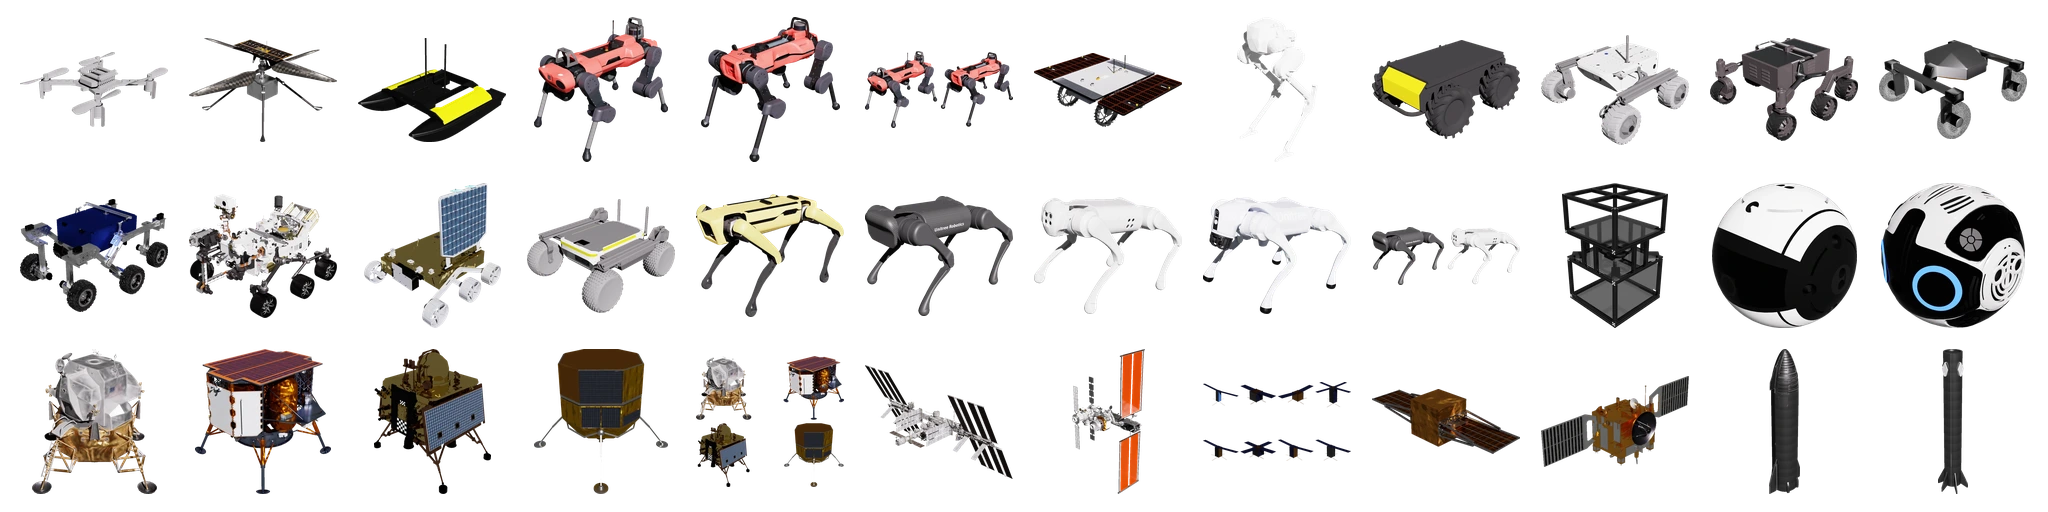
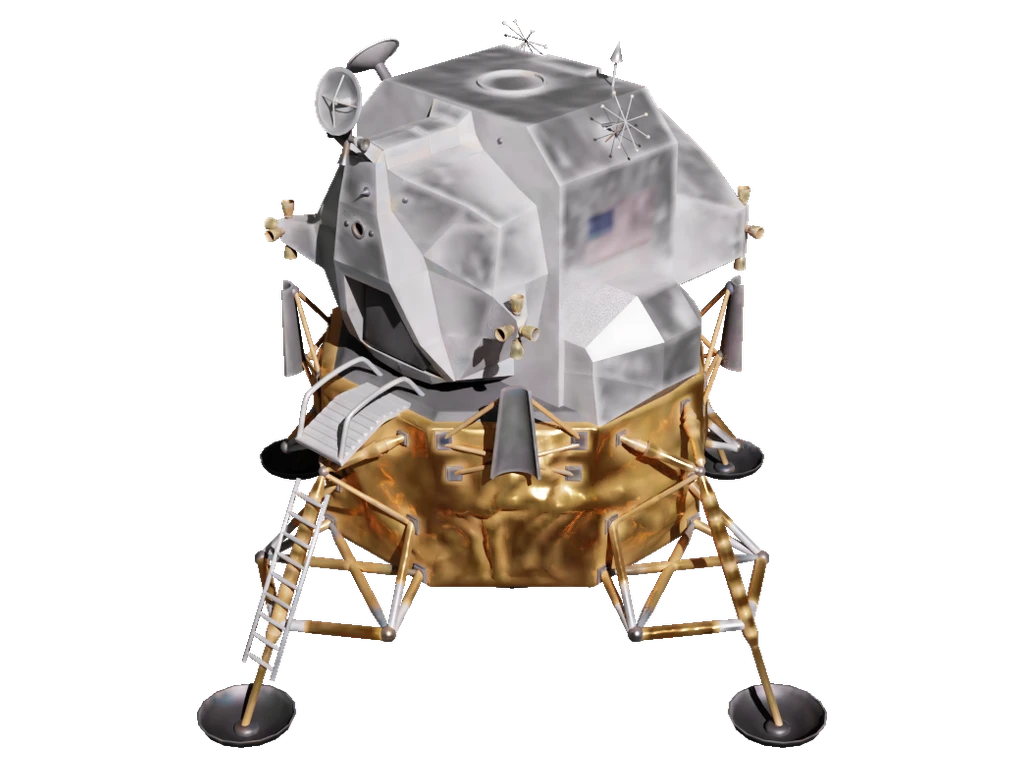
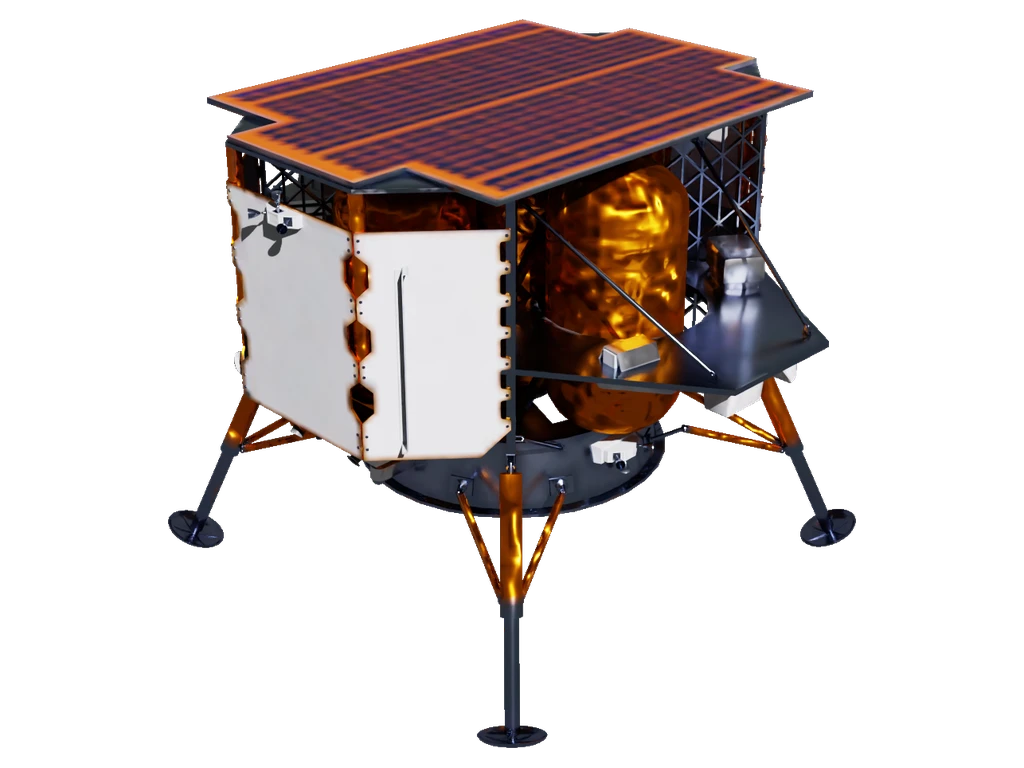
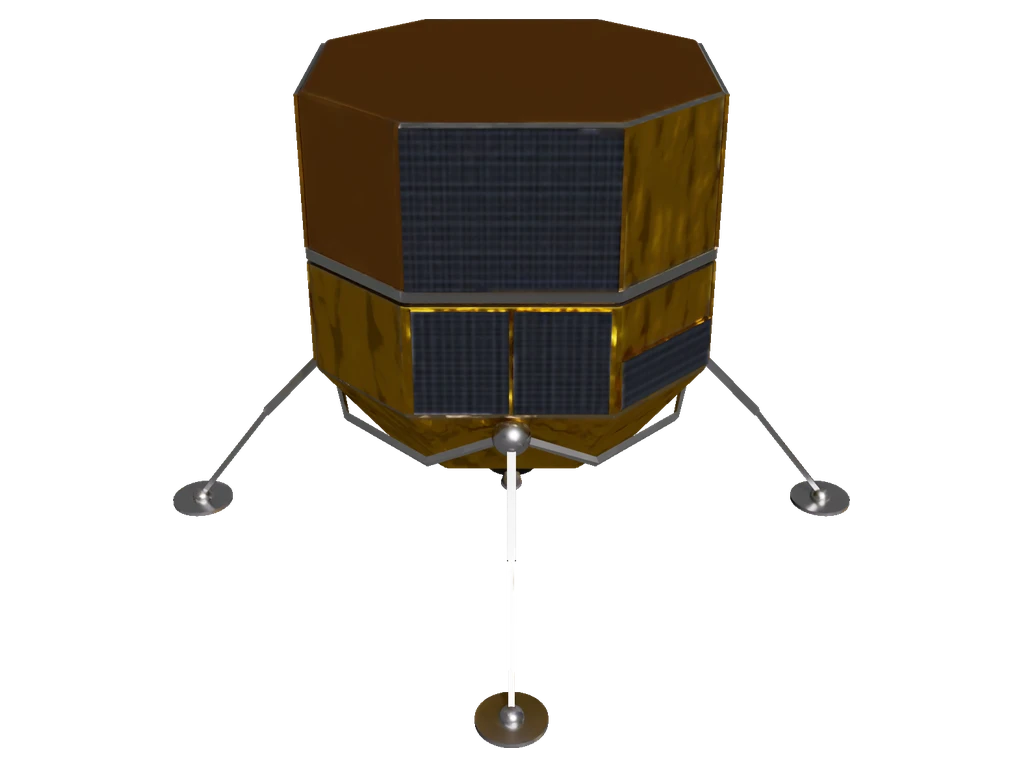
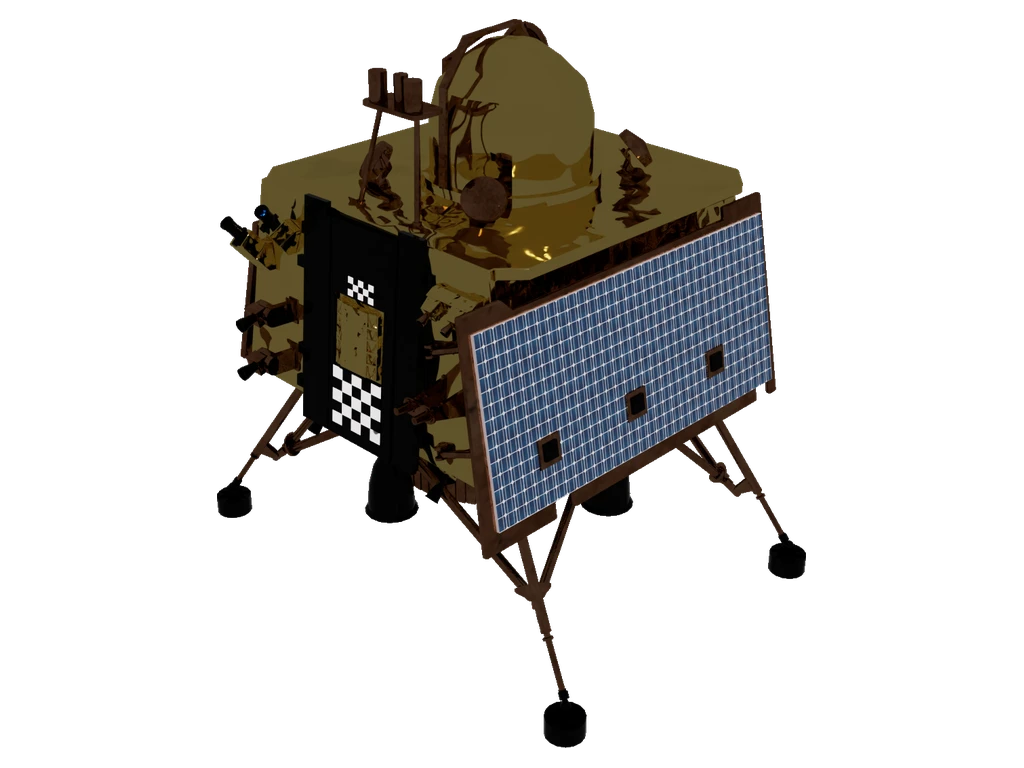
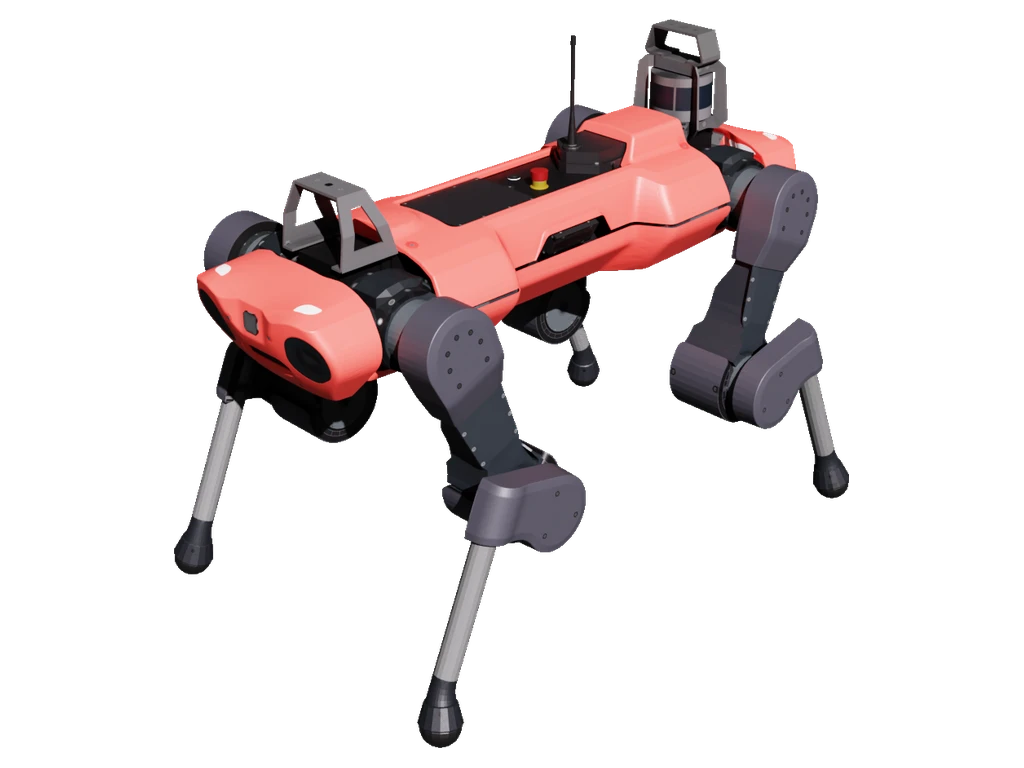
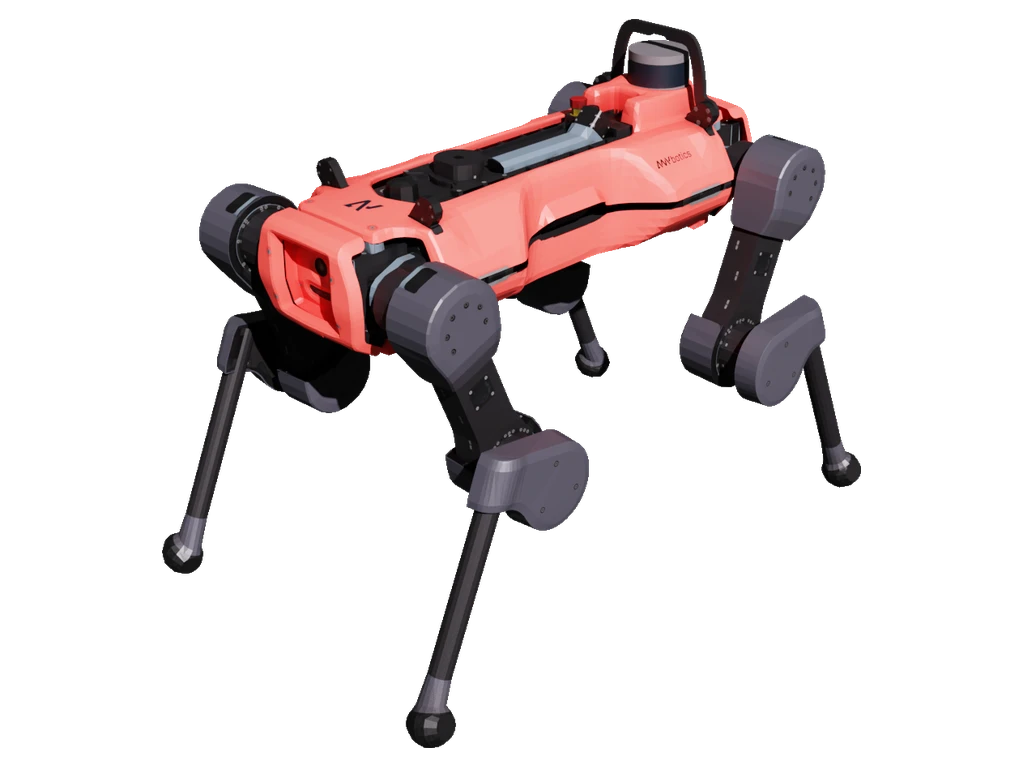
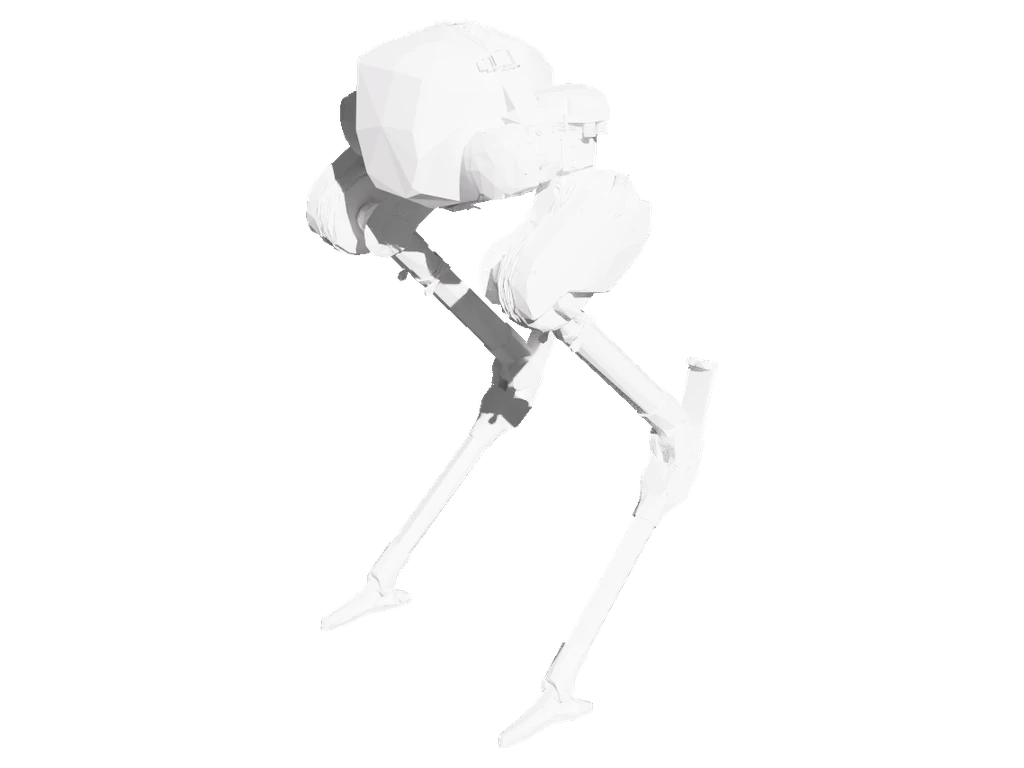
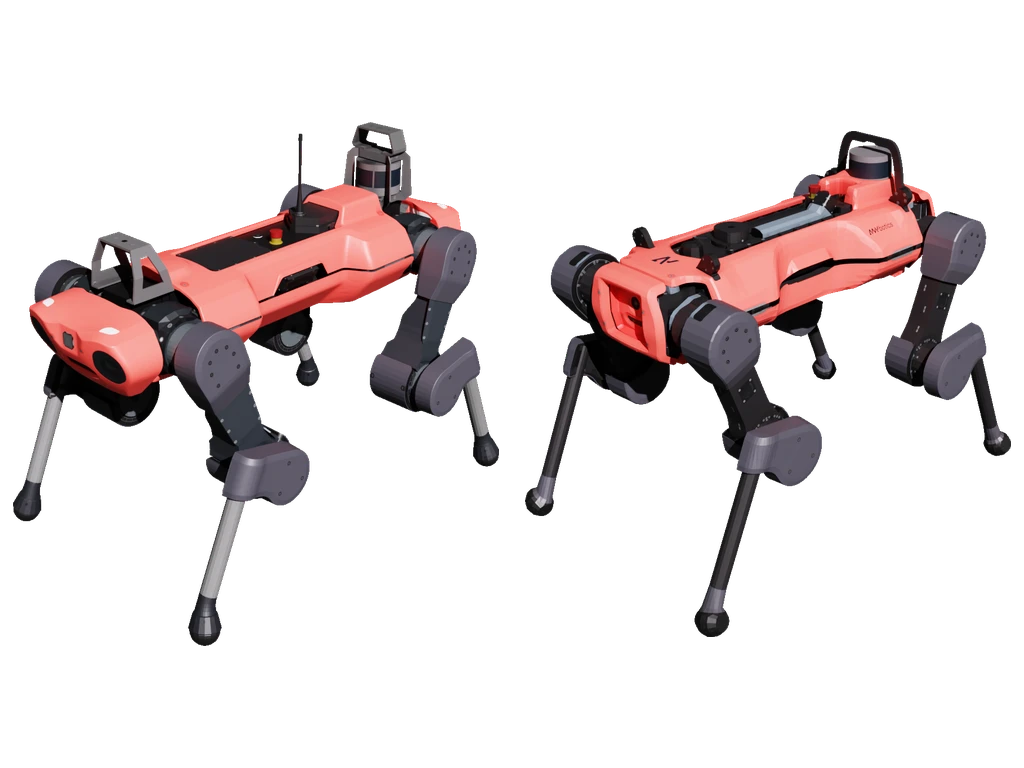
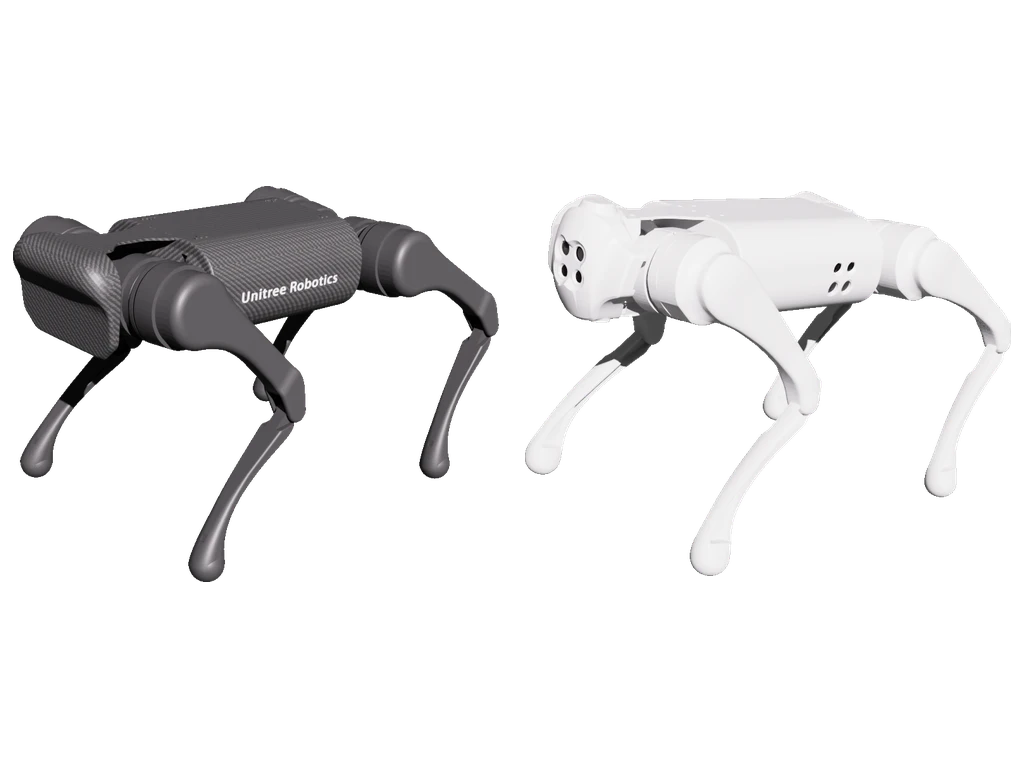
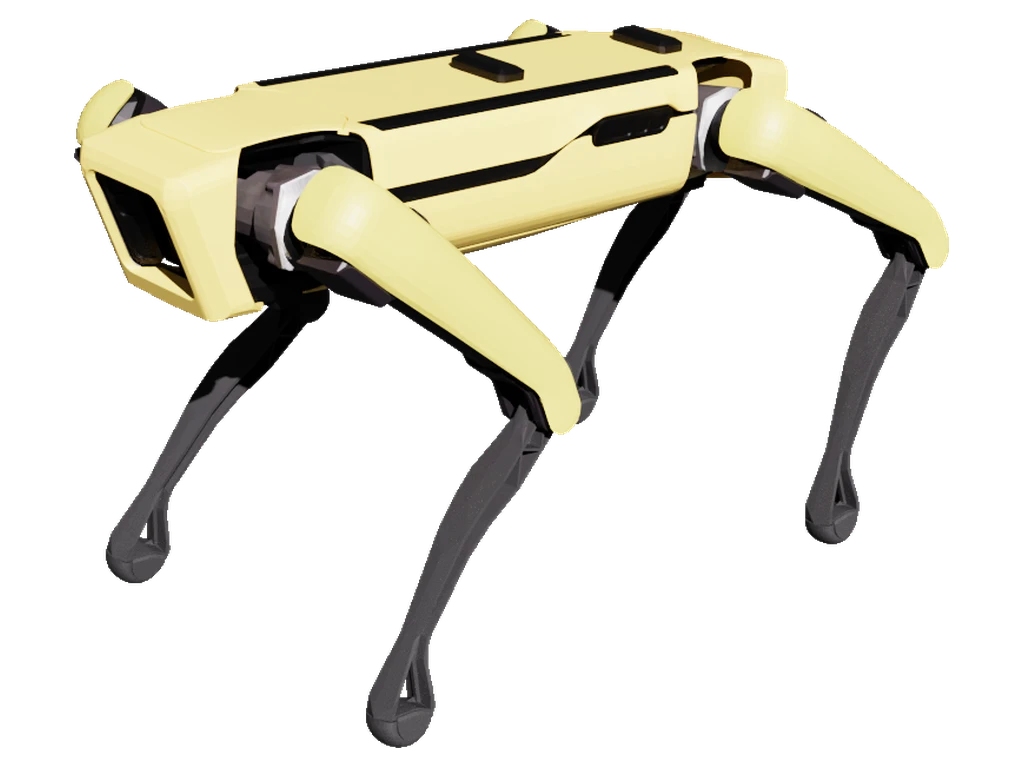
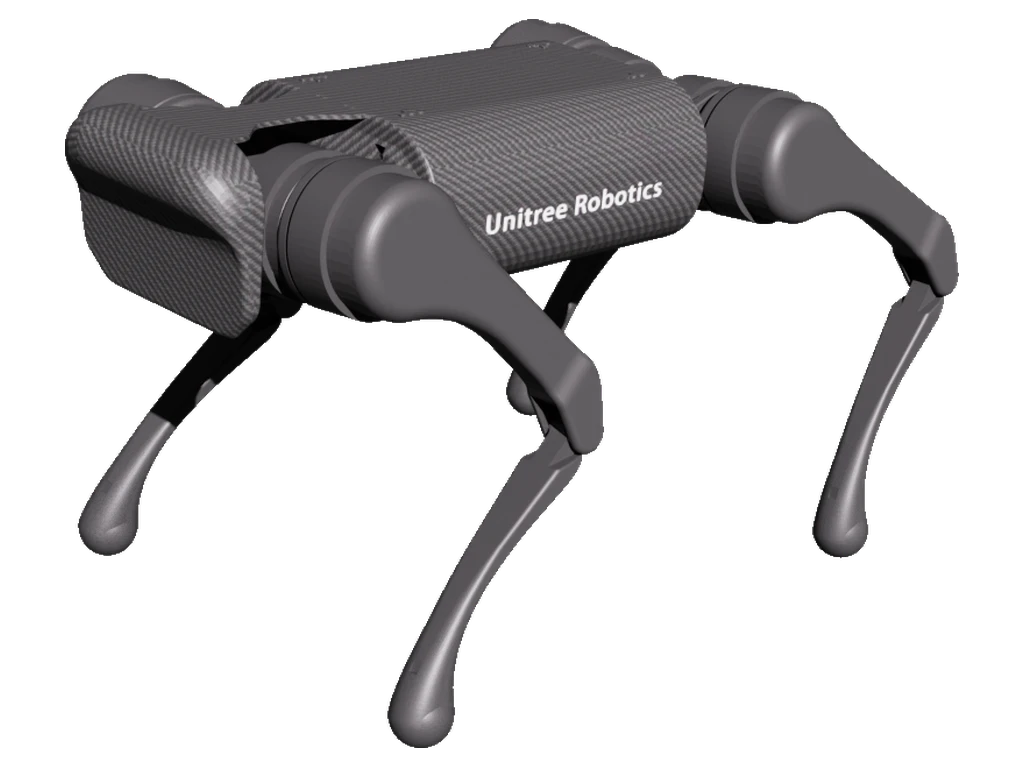
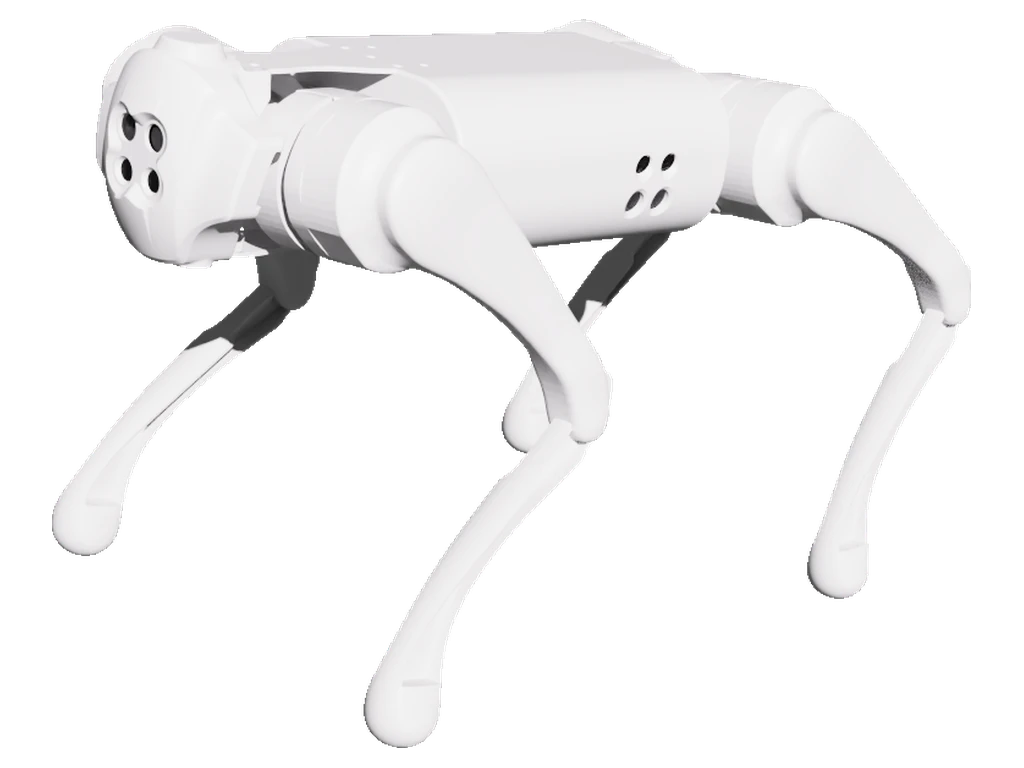
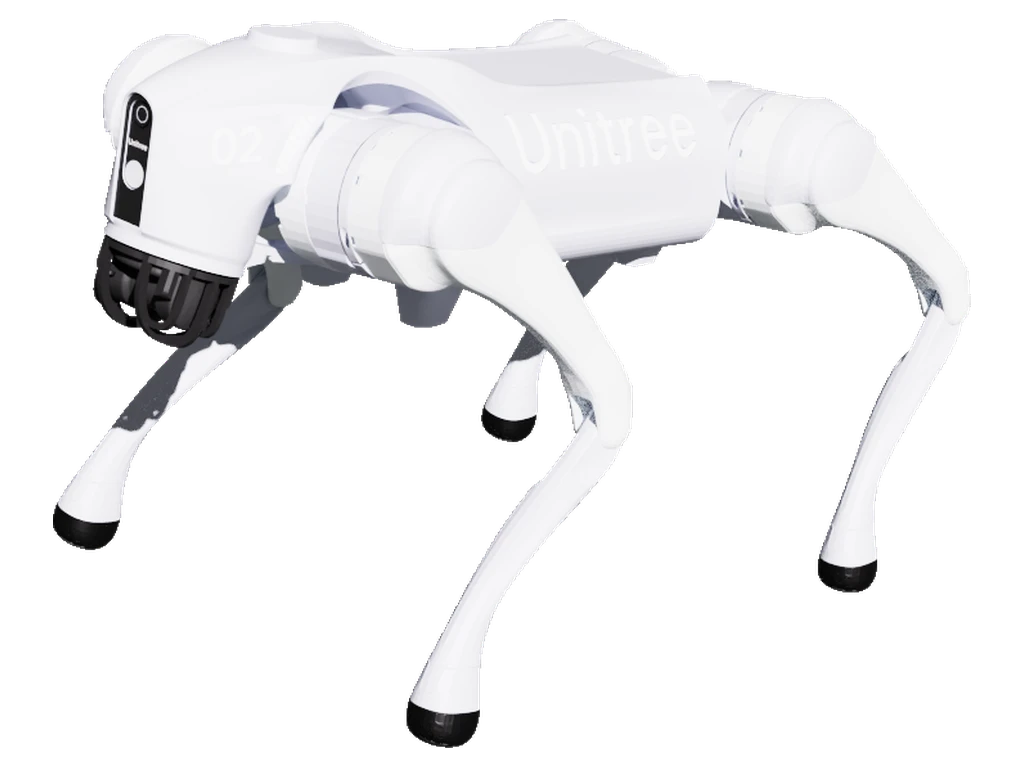
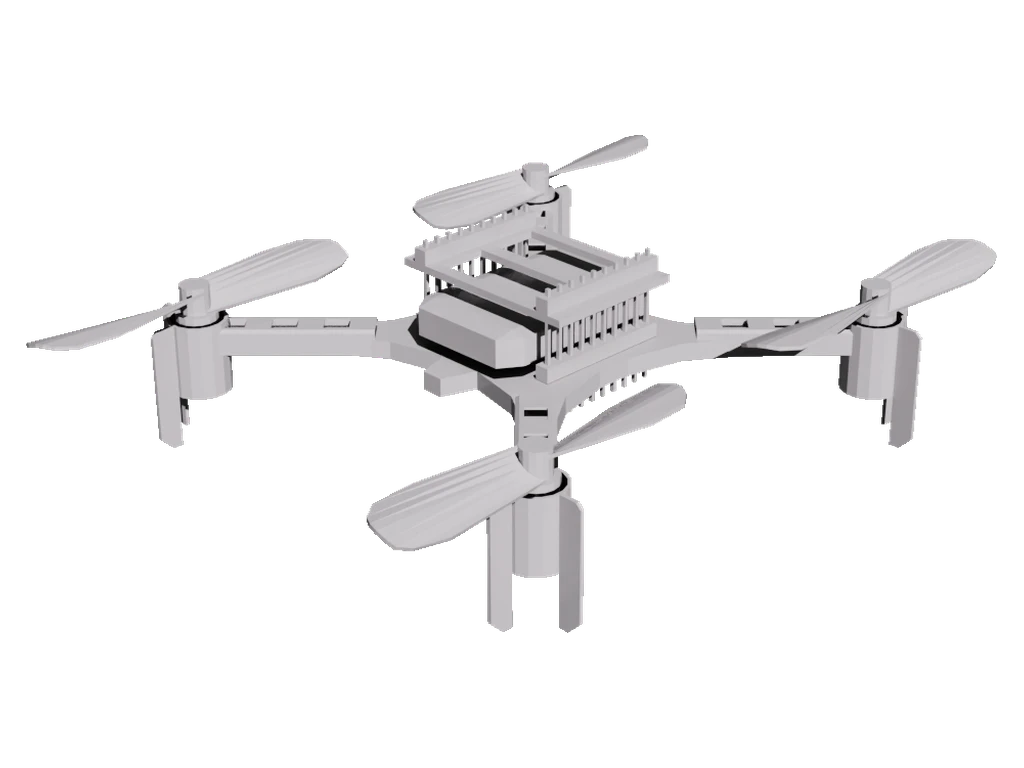
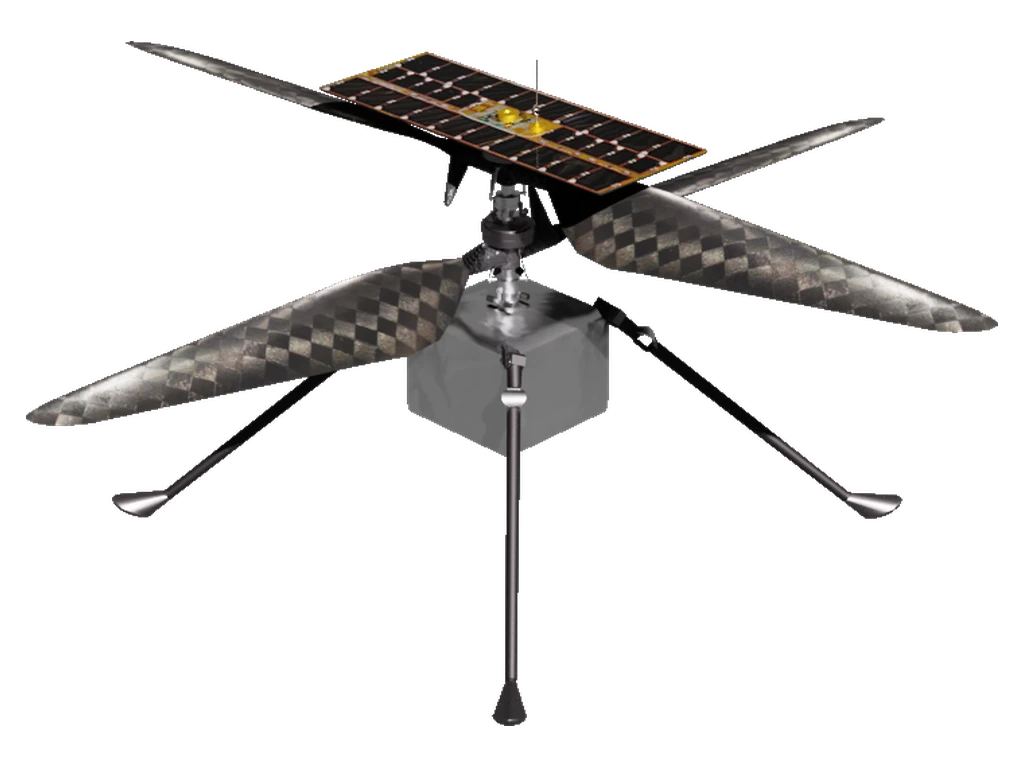
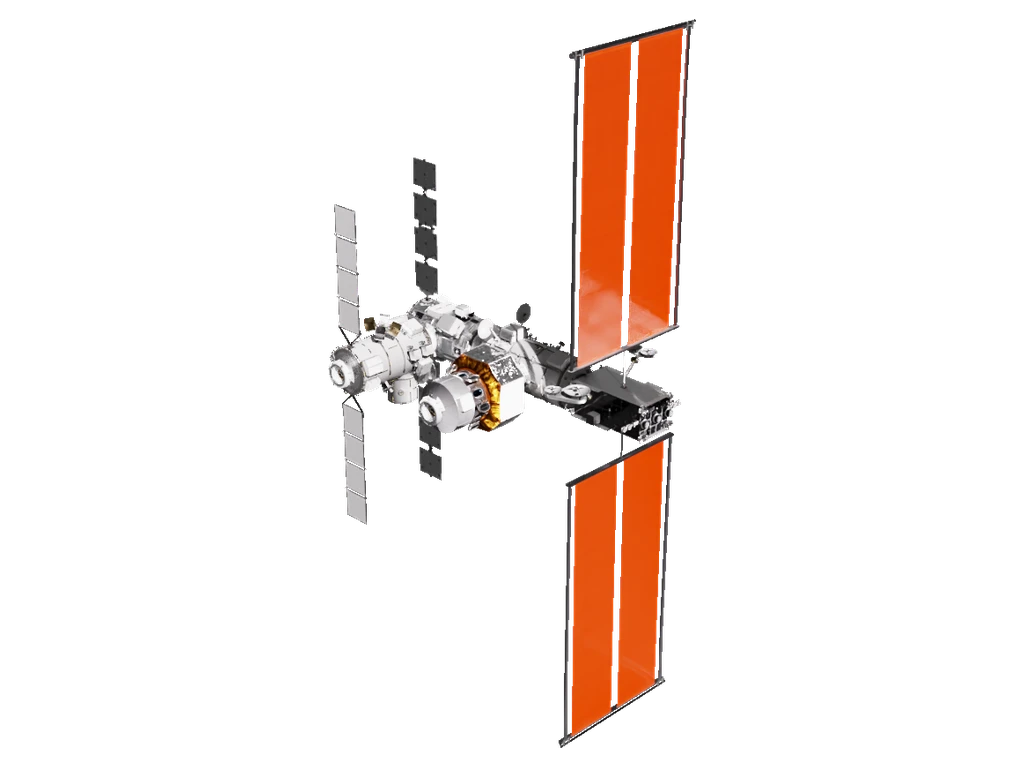
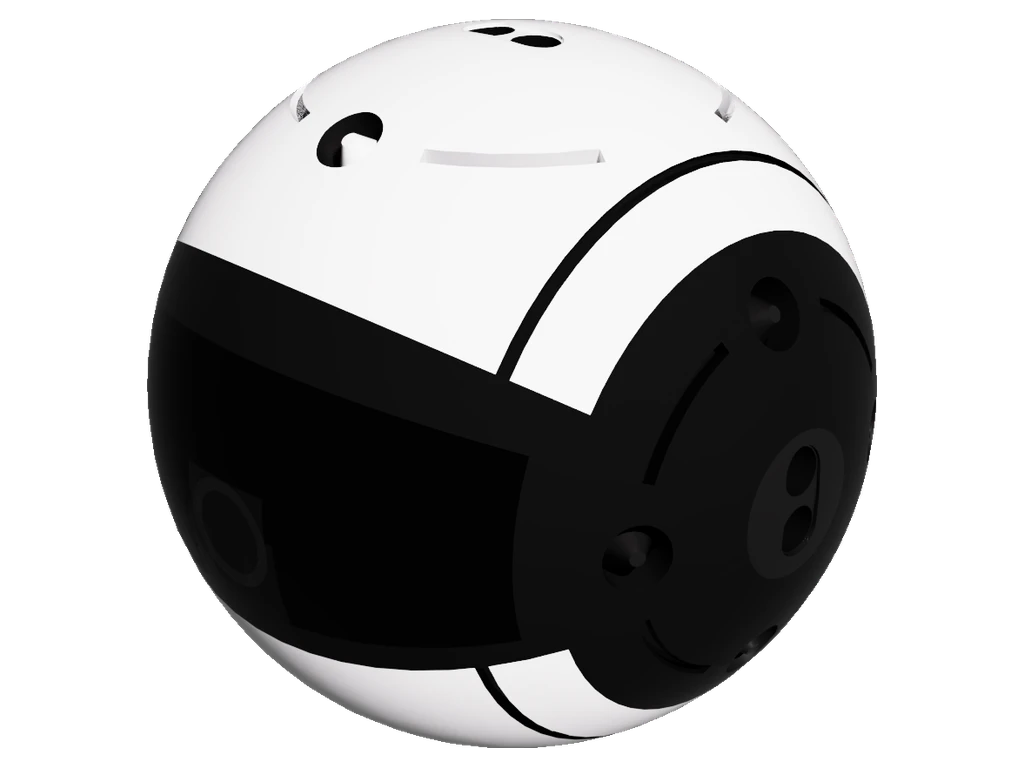
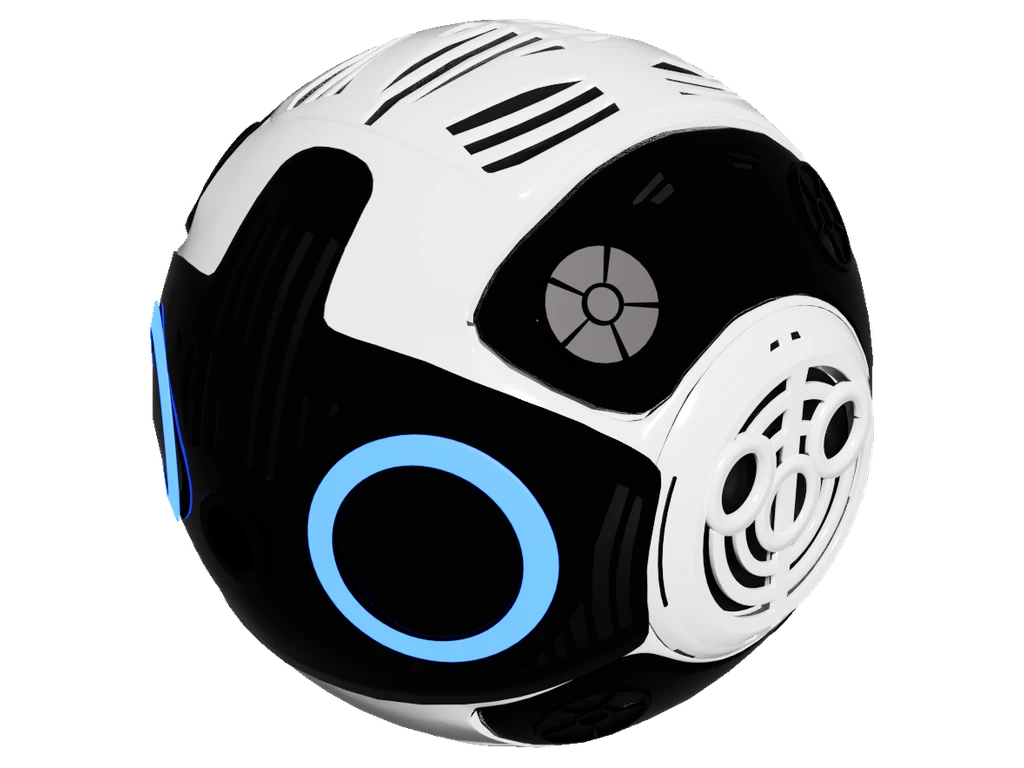
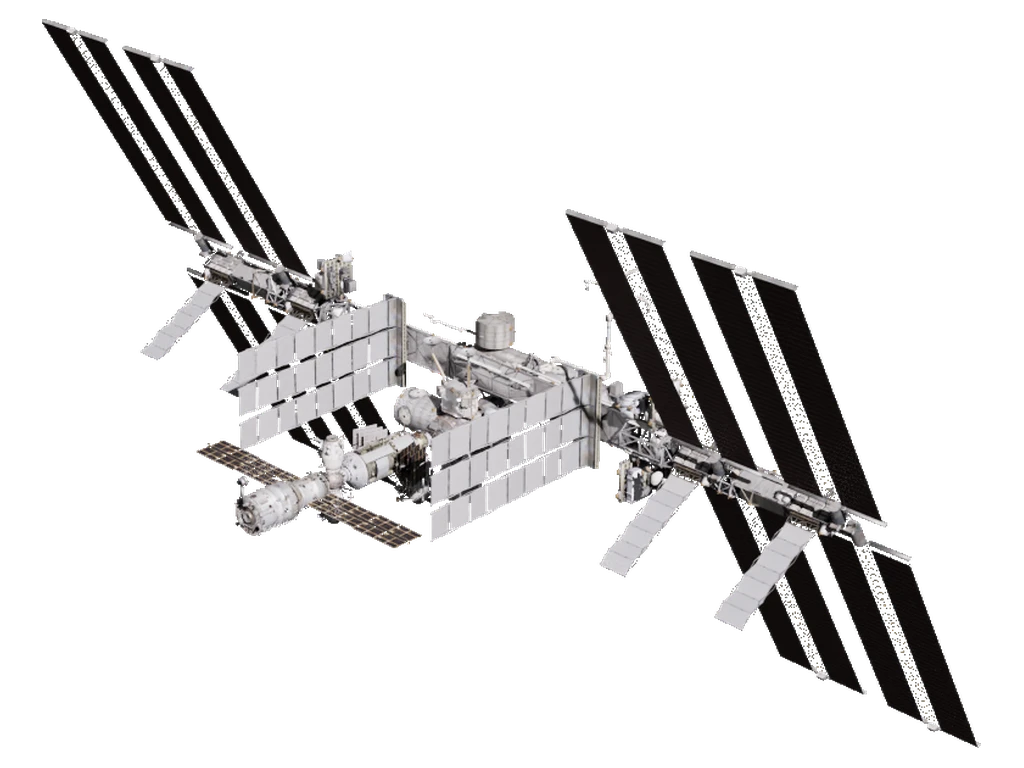
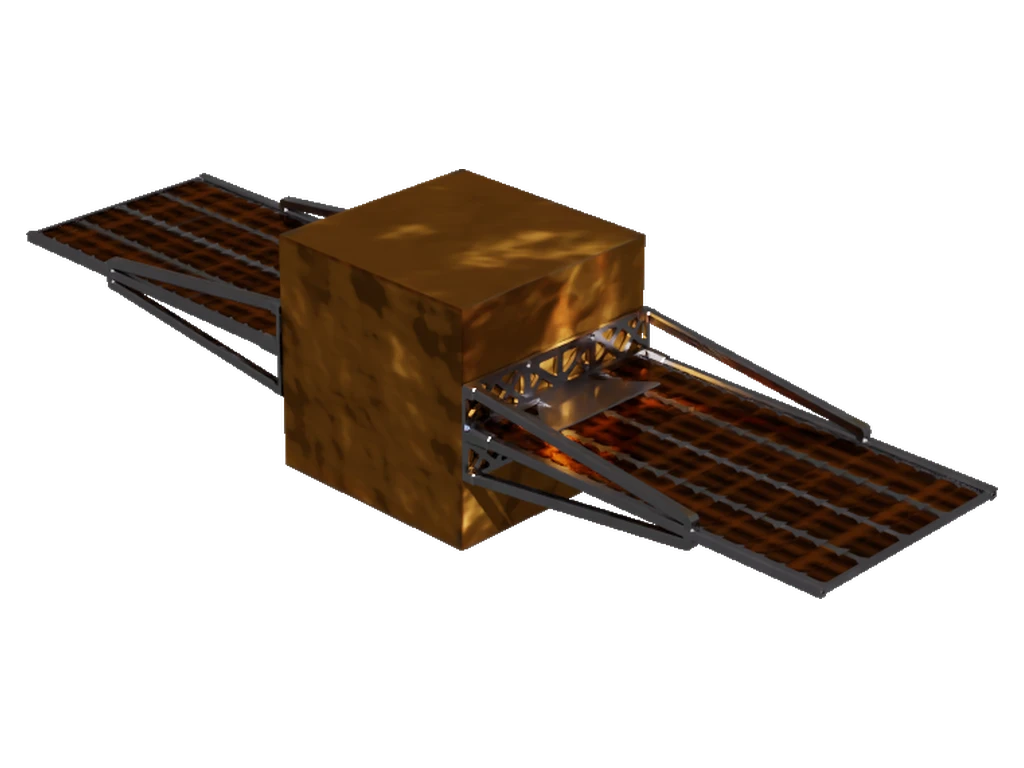
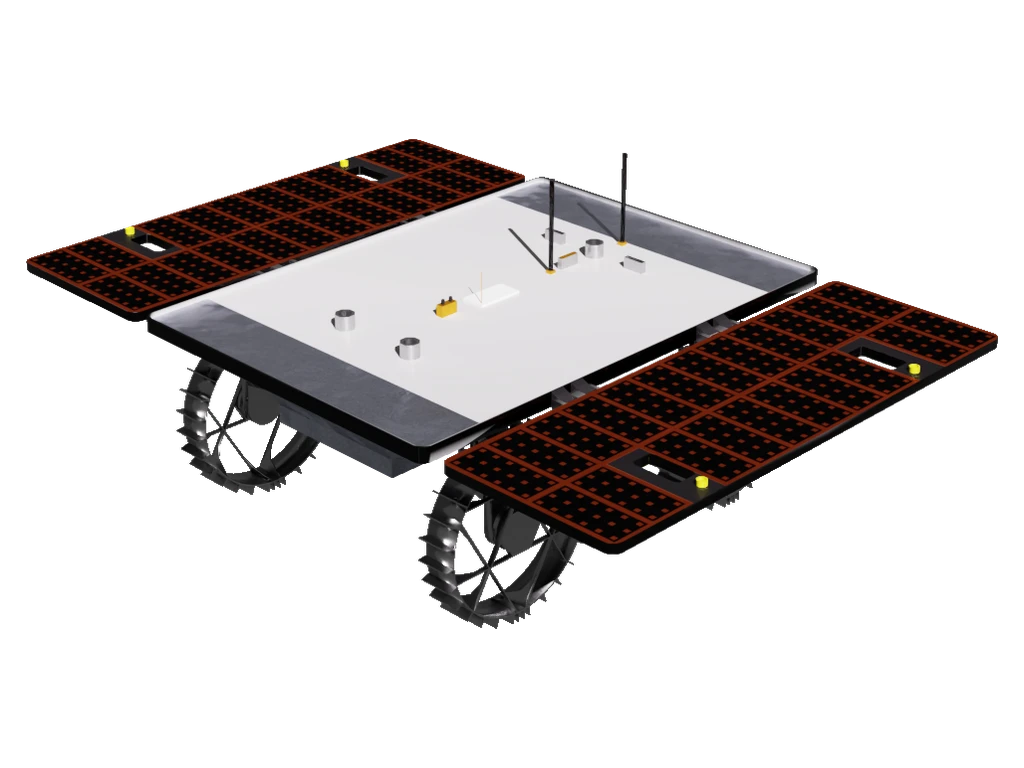
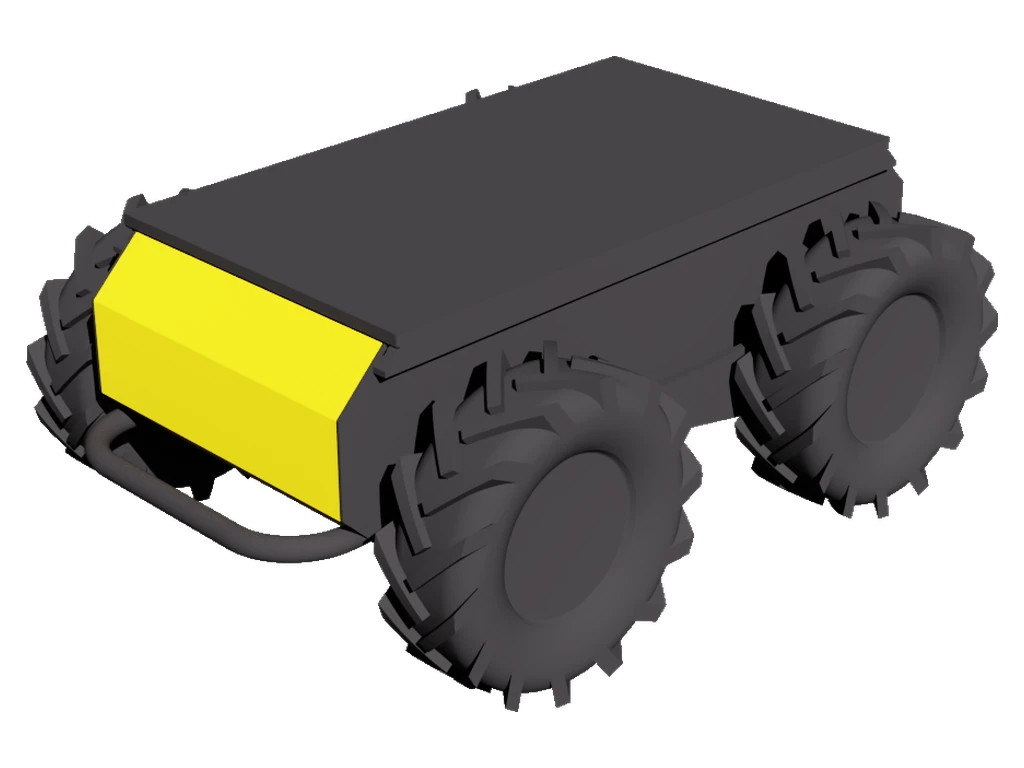
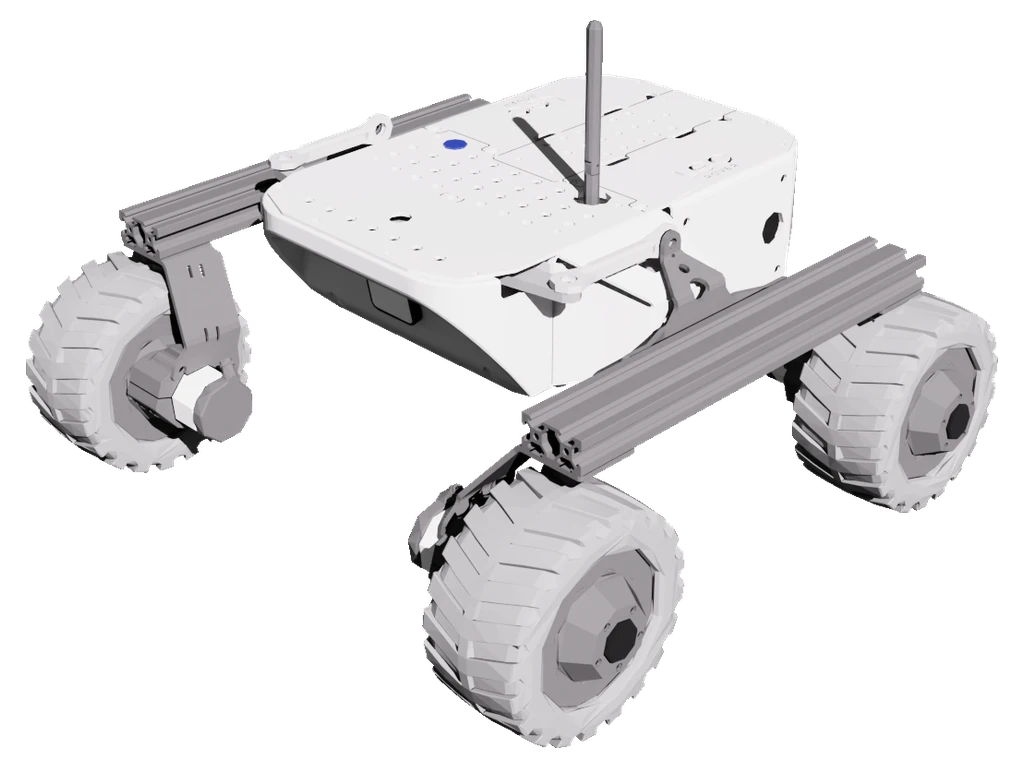
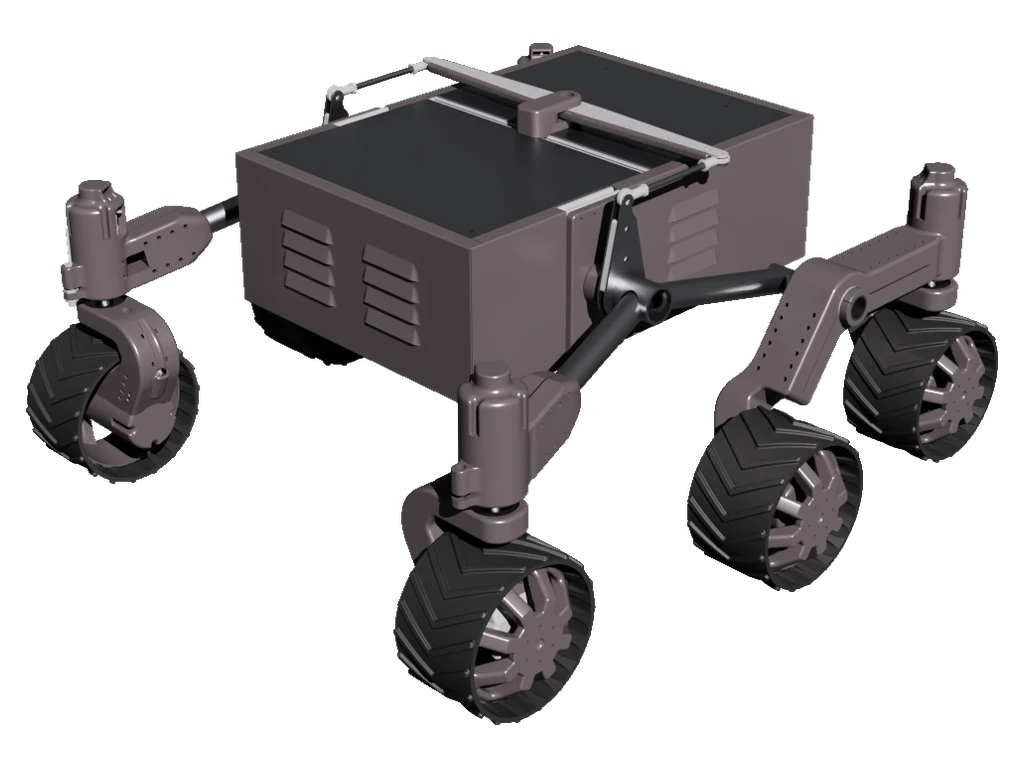
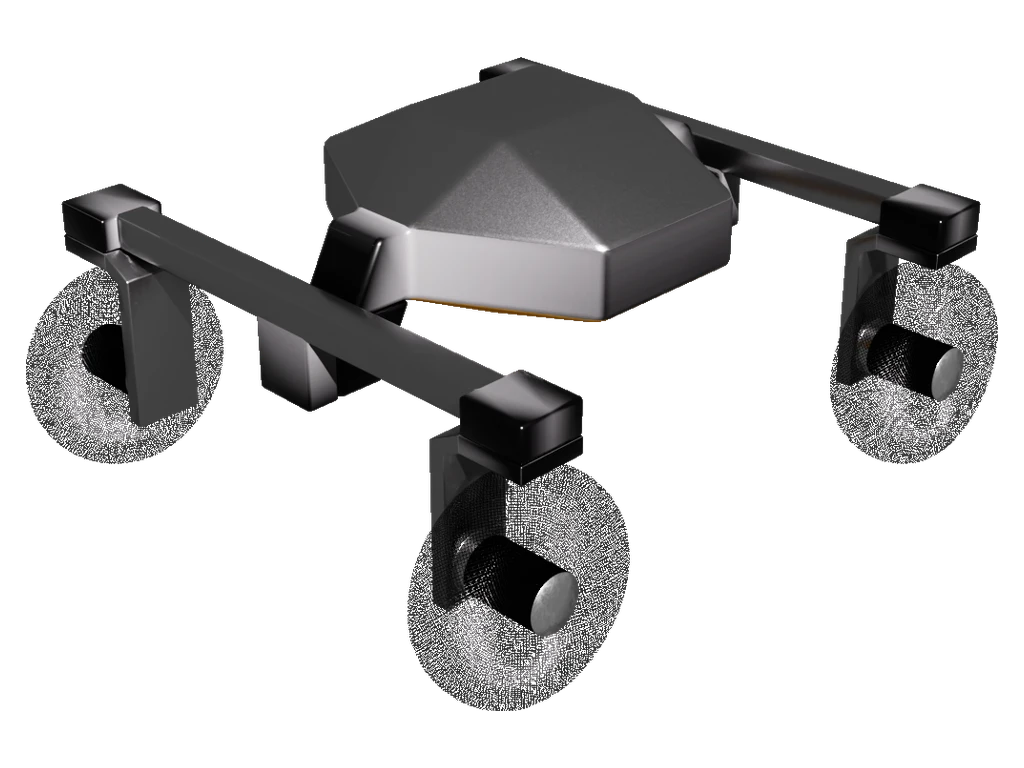
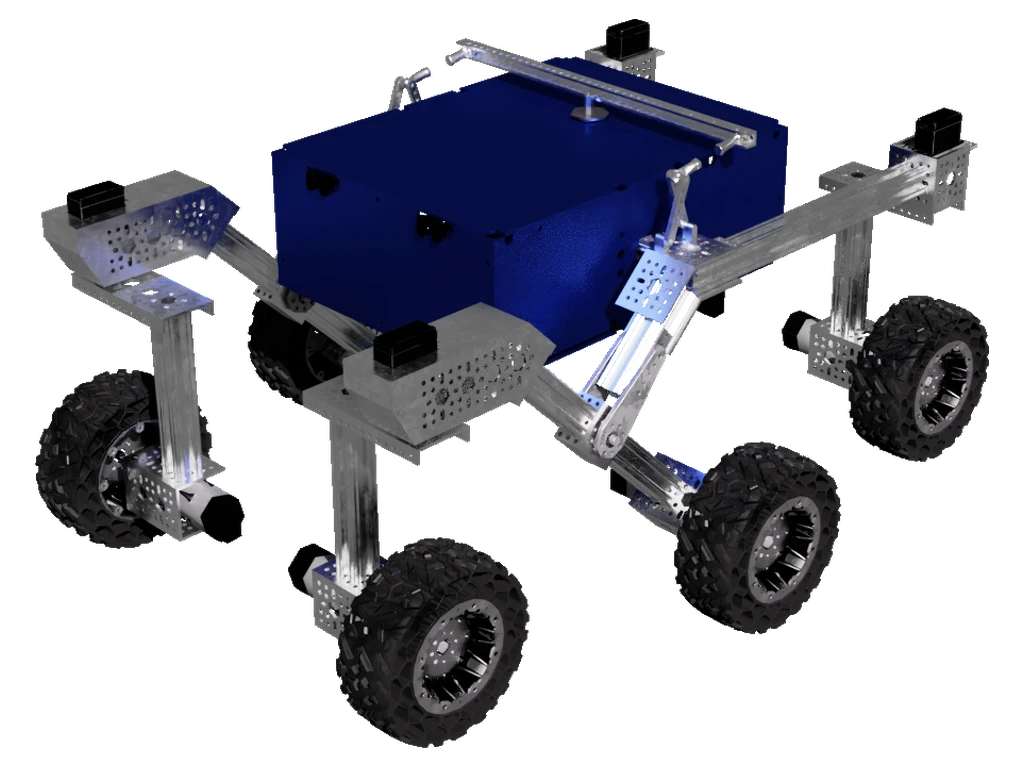
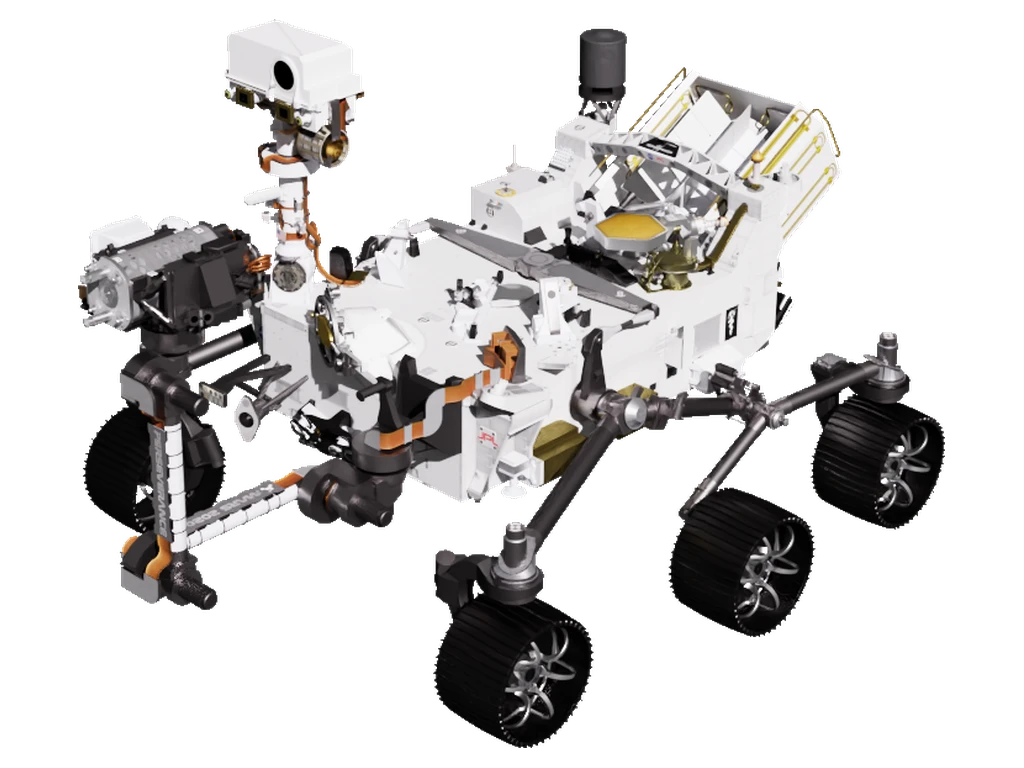
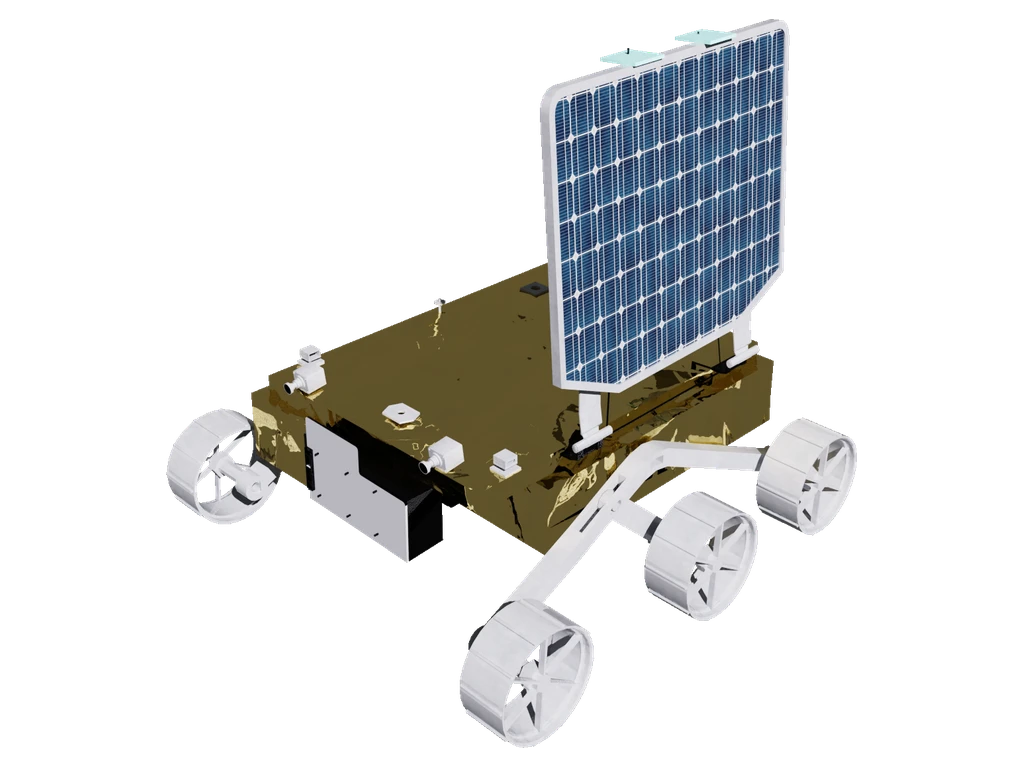
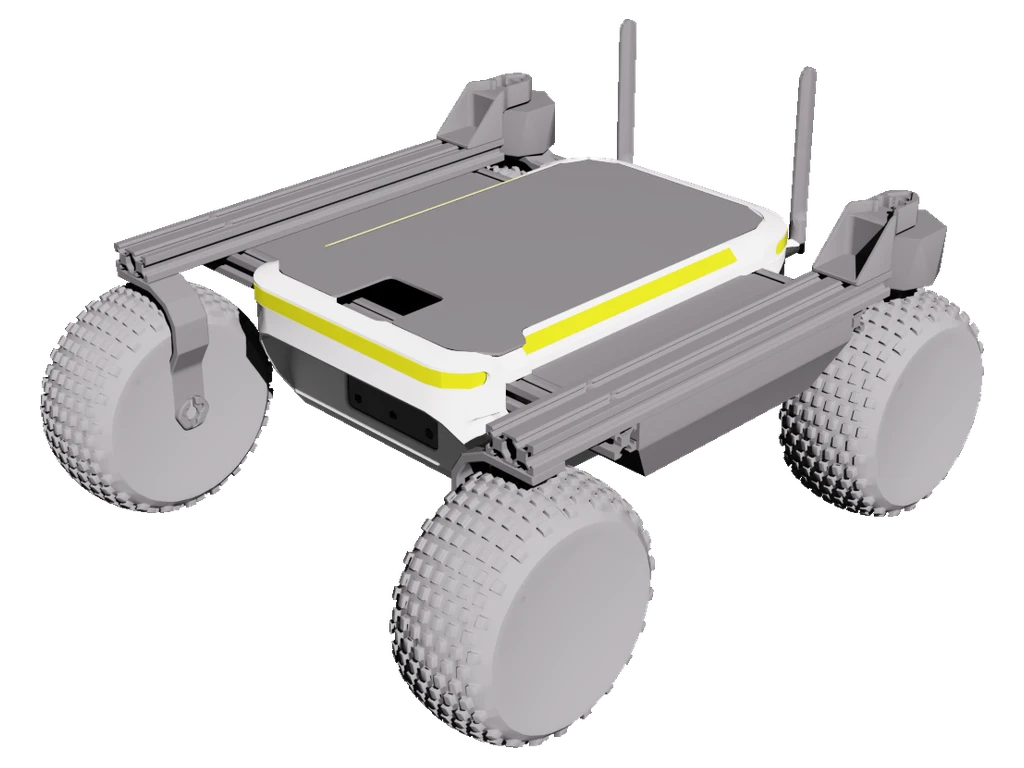
Mobile platforms registered in the Space Robotics Bench include wheeled rovers, legged robots, aerial vehicles, landers, spacecraft, and a surface vessel for navigation and locomotion tasks.
DoF runtime-resolved End Effector None Base Frame baseSensors 2 Action Modes default: thrust Mass 4280 kg
Action Modes
Mode Controller Dims Scale
thrust *Thrust 17 1.0
Sensors
Name Type Location
imu_robot Imu basecam_onboard Camera base/camera_onboard
DoF runtime-resolved End Effector None Base Frame baseSensors 2 Action Modes default: thrust Mass 825 kg
Action Modes
Mode Controller Dims Scale
thrust *Thrust 17 1.0
Sensors
Name Type Location
imu_robot Imu basecam_onboard Camera base/camera_onboard
DoF runtime-resolved End Effector None Base Frame baseSensors 2 Action Modes default: thrust
Action Modes
Mode Controller Dims Scale
thrust *Thrust 3 1.0
Sensors
Name Type Location
imu_robot Imu basecam_onboard Camera base/camera_onboard
DoF runtime-resolved End Effector None Base Frame baseSensors 2 Action Modes default: thrust Mass 340 kg
Action Modes
Mode Controller Dims Scale
thrust *Thrust 9 1.0
Sensors
Name Type Location
imu_robot Imu basecam_onboard Camera base/camera_onboard
DoF runtime-resolved End Effector None Base Frame baseSensors 2 Action Modes default: thrust Mass 626 kg
Action Modes
Mode Controller Dims Scale
thrust *Thrust 13 1.0
Sensors
Name Type Location
imu_robot Imu basecam_onboard Camera base/camera_onboard
DoF runtime-resolved End Effector None Base Frame baseSensors 3 Action Modes default: joint_pos
Action Modes
Mode Controller Dims Scale
joint_pos *Joint Position To Limits runtime-resolved 1.0
Actuators
Group Joints Effort Velocity Stiffness Damping
legs .*HAA, .*HFE, .*KFE80 N·m 7.5 rad/s – –
Sensors
Name Type Location
imu_robot Imu basecontacts_feet Contact Sensor .*FOOTcam_front Camera base/camera_front
Initial Joint Configuration
Joint Position
.*HAA0.0 rad .*F_HFE0.4 rad (22.918312 deg) .*H_HFE-0.4 rad (-22.918312 deg) .*F_KFE-0.8 rad (-45.836624 deg) .*H_KFE0.8 rad (45.836624 deg)
DoF runtime-resolved End Effector None Base Frame baseSensors 3 Action Modes default: joint_pos
Action Modes
Mode Controller Dims Scale
joint_pos *Joint Position To Limits runtime-resolved 1.0
Actuators
Group Joints Effort Velocity Stiffness Damping
legs .*HAA, .*HFE, .*KFE80 N·m 7.5 rad/s – –
Sensors
Name Type Location
imu_robot Imu basecontacts_feet Contact Sensor .*FOOTcam_front Camera base/camera_front
Initial Joint Configuration
Joint Position
.*HAA0.0 rad .*F_HFE0.4 rad (22.918312 deg) .*H_HFE-0.4 rad (-22.918312 deg) .*F_KFE-0.8 rad (-45.836624 deg) .*H_KFE0.8 rad (45.836624 deg)
DoF 12 End Effector None Base Frame pelvisSensors 3 Action Modes default: joint_pos
Action Modes
Mode Controller Dims Scale
joint_pos *Joint Position To Limits 12 1.0
Actuators
Group Joints Effort Velocity Stiffness Damping
legs hip_.*, thigh_.*, ankle_.*200 N·m 10 rad/s 100–200 3–6 toes toe_.*20 N·m 10 rad/s 20 1
Sensors
Name Type Location
imu_robot Imu pelviscontacts_feet Contact Sensor (left|right)_toecam_front Camera pelvis/camera_front
Initial Joint Configuration
Joint Position
hip_abduction_left 0.1 rad (5.729578 deg) hip_rotation_left 0.0 rad hip_flexion_left 1 rad (57.29578 deg) thigh_joint_left -1.8 rad (-103.132403 deg) ankle_joint_left 1.57 rad (89.954374 deg) toe_joint_left -1.57 rad (-89.954374 deg) hip_abduction_right -0.1 rad (-5.729578 deg) hip_rotation_right 0.0 rad hip_flexion_right 1 rad (57.29578 deg) thigh_joint_right -1.8 rad (-103.132403 deg) ankle_joint_right 1.57 rad (89.954374 deg) toe_joint_right -1.57 rad (-89.954374 deg)
DoF runtime-resolved End Effector None Base Frame baseSensors 3 Action Modes default: joint_pos
Action Modes
Mode Controller Dims Scale
joint_pos *Joint Position To Limits runtime-resolved 1.0
Actuators
Group Joints Effort Velocity Stiffness Damping
legs .*HAA, .*HFE, .*KFE80 N·m 7.5 rad/s – –
Sensors
Name Type Location
imu_robot Imu basecontacts_feet Contact Sensor .*FOOTcam_front Camera base/camera_front
Initial Joint Configuration
Joint Position
.*HAA0.0 rad .*F_HFE0.4 rad (22.918312 deg) .*H_HFE-0.4 rad (-22.918312 deg) .*F_KFE-0.8 rad (-45.836624 deg) .*H_KFE0.8 rad (45.836624 deg)
DoF runtime-resolved End Effector None Base Frame trunkSensors 3 Action Modes default: joint_pos
Action Modes
Mode Controller Dims Scale
joint_pos *Joint Position To Limits runtime-resolved 1.0
Actuators
Group Joints Effort Velocity Stiffness Damping
base_legs .*_hip_joint, .*_thigh_joint, .*_calf_joint33.5 N·m 21 rad/s 25 0.5
Sensors
Name Type Location
imu_robot Imu trunkcontacts_feet Contact Sensor .*footcam_front Camera trunk/camera_front
Initial Joint Configuration
Joint Position
.*L_hip_joint0.1 rad (5.729578 deg) .*R_hip_joint-0.1 rad (-5.729578 deg) F[L,R]_thigh_joint0.8 rad (45.836624 deg) R[L,R]_thigh_joint1 rad (57.29578 deg) .*_calf_joint-1.5 rad (-85.943669 deg)
DoF runtime-resolved End Effector None Base Frame bodySensors 3 Action Modes default: joint_pos
Action Modes
Mode Controller Dims Scale
joint_pos *Joint Position runtime-resolved 0.2
Actuators
Group Joints Effort Velocity Stiffness Damping
spot_hip .*_h[xy]45 N·m – 60 1.5 spot_knee .*_kn– – 60 1.5
Sensors
Name Type Location
imu_robot Imu bodycontacts_feet Contact Sensor .*footcam_front Camera body/camera_front
Initial Joint Configuration
Joint Position
[fh]l_hx0.1 rad (5.729578 deg) [fh]r_hx-0.1 rad (-5.729578 deg) f[rl]_hy0.9 rad (51.566202 deg) h[rl]_hy1.1 rad (63.025357 deg) .*_kn-1.5 rad (-85.943669 deg)
DoF runtime-resolved End Effector None Base Frame trunkSensors 3 Action Modes default: joint_pos
Action Modes
Mode Controller Dims Scale
joint_pos *Joint Position To Limits runtime-resolved 1.0
Actuators
Group Joints Effort Velocity Stiffness Damping
base_legs .*_hip_joint, .*_thigh_joint, .*_calf_joint33.5 N·m 21 rad/s 25 0.5
Sensors
Name Type Location
imu_robot Imu trunkcontacts_feet Contact Sensor .*footcam_front Camera trunk/camera_front
Initial Joint Configuration
Joint Position
.*L_hip_joint0.1 rad (5.729578 deg) .*R_hip_joint-0.1 rad (-5.729578 deg) F[L,R]_thigh_joint0.8 rad (45.836624 deg) R[L,R]_thigh_joint1 rad (57.29578 deg) .*_calf_joint-1.5 rad (-85.943669 deg)
DoF runtime-resolved End Effector None Base Frame trunkSensors 3 Action Modes default: joint_pos
Action Modes
Mode Controller Dims Scale
joint_pos *Joint Position To Limits runtime-resolved 1.0
Actuators
Group Joints Effort Velocity Stiffness Damping
base_legs .*_hip_joint, .*_thigh_joint, .*_calf_joint23.7 N·m 30 rad/s – –
Sensors
Name Type Location
imu_robot Imu trunkcontacts_feet Contact Sensor .*footcam_front Camera trunk/camera_front
Initial Joint Configuration
Joint Position
.*L_hip_joint0.1 rad (5.729578 deg) .*R_hip_joint-0.1 rad (-5.729578 deg) F[L,R]_thigh_joint0.8 rad (45.836624 deg) R[L,R]_thigh_joint1 rad (57.29578 deg) .*_calf_joint-1.5 rad (-85.943669 deg)
DoF runtime-resolved End Effector None Base Frame baseSensors 3 Action Modes default: joint_pos
Action Modes
Mode Controller Dims Scale
joint_pos *Joint Position To Limits runtime-resolved 1.0
Actuators
Group Joints Effort Velocity Stiffness Damping
base_legs .*_hip_joint, .*_thigh_joint, .*_calf_joint33.5 N·m 21 rad/s 25 0.5
Sensors
Name Type Location
imu_robot Imu basecontacts_feet Contact Sensor .*footcam_front Camera base/camera_front
Initial Joint Configuration
Joint Position
.*L_hip_joint0.1 rad (5.729578 deg) .*R_hip_joint-0.1 rad (-5.729578 deg) F[L,R]_thigh_joint0.8 rad (45.836624 deg) R[L,R]_thigh_joint1 rad (57.29578 deg) .*_calf_joint-1.5 rad (-85.943669 deg)
DoF runtime-resolved End Effector None Base Frame bodySensors 2 Action Modes default: body_acc
Action Modes
Mode Controller Dims Scale
body_acc *Multicopter Body Acceleration 4 0.5
Actuators
Group Joints Effort Velocity Stiffness Damping
dummy .*– – 0 0
Sensors
Name Type Location
imu_robot Imu bodycam_onboard Camera body/camera_onboard
DoF 2 End Effector None Base Frame bodySensors 3 Action Modes default: body_acc
Action Modes
Mode Controller Dims Scale
body_acc *Multicopter Body Acceleration 4 0.5
Actuators
Group Joints Effort Velocity Stiffness Damping
rotors rotor_joint_[1-2]7.5 N·m 261.799388 rad/s 0 1000
Sensors
Name Type Location
imu_robot Imu bodycam_onboard Camera body/camera_onboardaltimeter Heightmap Sensor body
DoF runtime-resolved End Effector None Base Frame cubesatSensors 2 Action Modes default: thrust
Action Modes
Mode Controller Dims Scale
thrust *Thrust 12 1.0
Sensors
Name Type Location
imu_robot Imu cubesatcam_onboard Camera cubesat/camera_onboard
DoF 1 End Effector None Base Frame base_linkSensors 2 Action Modes 2 (default: thrust_only)
Action Modes
Mode Controller Dims Scale
thrust_only *Thrust 8 1.0 thrust_and_reactionThrust 9 thrust=1.0; reaction_wheel_torque=0.05
Actuators
Group Joints Effort Velocity Stiffness Damping
reaction_wheel rw_revolute_joint1 N·m 100 rad/s 0 0
Sensors
Name Type Location
imu_robot Imu base_linkcam_onboard Camera base_link/camera_onboard
DoF runtime-resolved End Effector None Base Frame gatewaySensors 2 Action Modes default: body_acc
Action Modes
Mode Controller Dims Scale
body_acc *Body Acceleration 6 2.5
Sensors
Name Type Location
imu_robot Imu gatewaycam_onboard Camera gateway/camera_onboard
DoF runtime-resolved End Effector None Base Frame base_linkSensors 2 Action Modes default: thrust Mass 1 kg
Action Modes
Mode Controller Dims Scale
thrust *Thrust 6 1.0
Sensors
Name Type Location
imu_robot Imu base_linkcam_onboard Camera base_link/camera_onboard
DoF runtime-resolved End Effector None Base Frame base_linkSensors 2 Action Modes default: thrust Mass 1.5 kg
Action Modes
Mode Controller Dims Scale
thrust *Thrust 6 1.0
Sensors
Name Type Location
imu_robot Imu base_linkcam_onboard Camera base_link/camera_onboard
DoF runtime-resolved End Effector None Base Frame baseSensors 2 Action Modes default: body_acc
Action Modes
Mode Controller Dims Scale
body_acc *Body Acceleration 6 2.5
Sensors
Name Type Location
imu_robot Imu basecam_onboard Camera base/camera_onboard
DoF runtime-resolved End Effector None Base Frame satellite_mockupSensors 2 Action Modes default: thrust
Action Modes
Mode Controller Dims Scale
thrust *Thrust 12 1.0
Sensors
Name Type Location
imu_robot Imu satellite_mockupcam_onboard Camera satellite_mockup/camera_onboard
DoF runtime-resolved End Effector None Base Frame baseSensors 2 Action Modes default: thrust Mass 100000 kg
Action Modes
Mode Controller Dims Scale
thrust *Thrust 18 1.0
Sensors
Name Type Location
imu_robot Imu basecam_onboard Camera base/camera_onboard
DoF runtime-resolved End Effector None Base Frame baseSensors 2 Action Modes default: thrust Mass 200000 kg
Action Modes
Mode Controller Dims Scale
thrust *Thrust 59 1.0
Sensors
Name Type Location
imu_robot Imu basecam_onboard Camera base/camera_onboard
DoF runtime-resolved End Effector None Base Frame baseSensors 2 Action Modes default: thrust
Action Modes
Mode Controller Dims Scale
thrust *Thrust 19 1.0
Sensors
Name Type Location
imu_robot Imu basecam_onboard Camera base/camera_onboard
DoF runtime-resolved End Effector None Base Frame base_linkSensors 2 Action Modes default: thrust
Action Modes
Mode Controller Dims Scale
thrust *Thrust 2 1.0
Sensors
Name Type Location
imu_robot Imu base_linkcam_onboard Camera base_link/camera_onboard
DoF runtime-resolved End Effector None Base Frame chassisSensors 3 Action Modes default: drive
Action Modes
Mode Controller Dims Scale
drive *Wheeled Drive 2 lin=0.4, ang=0.7853981633974483
Actuators
Group Joints Effort Velocity Stiffness Damping
wheel_joints wheel_joint_.*250 N·m 6.28 rad/s 0 2000 suspension_joints suspension_joint.*500 N·m 0.25 rad/s 400 5
Sensors
Name Type Location
imu_robot Imu chassiscontacts_wheels Contact Sensor .*wheel.*cam_front Camera chassis/camera_front
DoF runtime-resolved End Effector None Base Frame chassisSensors 3 Action Modes default: drive
Action Modes
Mode Controller Dims Scale
drive *Wheeled Drive 2 lin=0.1, ang=0.7853981633974483
Actuators
Group Joints Effort Velocity Stiffness Damping
wheel_joints wheel_joint_.*250 N·m 6.28 rad/s 0 2000
Sensors
Name Type Location
imu_robot Imu chassiscontacts_wheels Contact Sensor .*wheel.*cam_front Camera chassis/camera_front
DoF runtime-resolved End Effector None Base Frame chassisSensors 3 Action Modes default: drive
Action Modes
Mode Controller Dims Scale
drive *Wheeled Drive 2 lin=0.4, ang=1.0471975511965976
Actuators
Group Joints Effort Velocity Stiffness Damping
drive wheel_joint_.*80 N·m 30 rad/s 0 5000 rocker rocker_joint_.*500 N·m 2 rad/s 2 0.5
Sensors
Name Type Location
imu_robot Imu chassiscontacts_wheels Contact Sensor .*wheel.*cam_front Camera chassis/camera_front
DoF runtime-resolved End Effector None Base Frame BodySensors 3 Action Modes default: drive
Action Modes
Mode Controller Dims Scale
drive *Wheeled Drive 2 lin=0.5, ang=0.7853981633974483
Actuators
Group Joints Effort Velocity Stiffness Damping
base_steering .*Steer.*12 N·m 6 rad/s 8000 1000 base_drive .*Drive.*12 N·m 6 rad/s 100 4000 passive_joints_boogie .*RevoluteJoint0 N·m 15 rad/s 0 0 passive_joints_rocker .*Rocker.*0 N·m 15 rad/s 0 0 passive_joints_differential .*Differential.*0 N·m 15 rad/s 0 0
Sensors
Name Type Location
imu_robot Imu Bodycontacts_wheels Contact Sensor .*[Dd]rive.*cam_front Camera Body/camera_front
DoF 12 End Effector None Base Frame chassisSensors 3 Action Modes default: nifty
Action Modes
Mode Controller Dims Scale
nifty *Joint Velocity 12 joint_vel_wheel_drive=1.5707963267948966; joint_pos_steer=0.7853981633974483; joint_pos_suspension_yaw=0.5235987755982988; joint_pos_suspension_roll=0.2617993877991494
Actuators
Group Joints Effort Velocity Stiffness Damping
wheel_joints wheel_joint_fl, wheel_joint_fr, wheel_joint_rl, wheel_joint_rr80 N·m 1.570796 rad/s 0 80 steer_joints steer_joint_fl, steer_joint_fr, steer_joint_rl, steer_joint_rr200 N·m 0.523599 rad/s 100 50 suspension_joint_yaw suspension_joint_yaw_f, suspension_joint_yaw_r200 N·m 0.261799 rad/s 1250 750 suspension_joint_roll suspension_joint_roll_f, suspension_joint_roll_r200 N·m 0.261799 rad/s 15000 5000
Sensors
Name Type Location
imu_robot Imu chassiscontacts_wheels Contact Sensor .*wheel.*cam_front Camera chassis
DoF runtime-resolved End Effector None Base Frame chassisSensors 3 Action Modes default: drive
Action Modes
Mode Controller Dims Scale
drive *Wheeled Drive 2 lin=0.2, ang=0.3490658503988659
Actuators
Group Joints Effort Velocity Stiffness Damping
joint_wheel joint_wheel_.*50 N·m 40 rad/s 0 2000 joints_steer joint_steer_.*500 N·m 0.5 rad/s 100 80 joints_rocker joint_rocker_.*1500 N·m 0.3 rad/s 25 2 joints_bogie joint_bogie_.*750 N·m 0.6 rad/s 1 4 joint_linkage joint_linkage25 N·m 0.2 rad/s 0.05 0.1
Sensors
Name Type Location
imu_robot Imu chassiscontacts_wheels Contact Sensor .*wheel.*cam_front Camera chassis/camera_front
DoF runtime-resolved End Effector None Base Frame bodySensors 3 Action Modes default: drive
Action Modes
Mode Controller Dims Scale
drive *Wheeled Drive 2 lin=0.7, ang=1.3089969389957472
Actuators
Group Joints Effort Velocity Stiffness Damping
drive_joints drive_joint.*150 N·m 40 rad/s 0 25000 steer_joints steer_joint.*400 N·m 2 rad/s 500 200 rocker_joints suspension_joint_rocker.*2500 N·m 5 rad/s 4000 400 bogie_joints suspension_joint_bogie.*500 N·m 4 rad/s 200 25
Sensors
Name Type Location
imu_robot Imu bodycontacts_wheels Contact Sensor .*wheel.*cam_front Camera body/camera_front
DoF runtime-resolved End Effector None Base Frame bodySensors 3 Action Modes default: drive
Action Modes
Mode Controller Dims Scale
drive *Wheeled Drive 2 lin=0.35, ang=1.3962634015954636
Actuators
Group Joints Effort Velocity Stiffness Damping
drive_joints wheel_drive_joint_.*150 N·m 40 rad/s 0 5000 rocker_joints rocker_joint_.*2500 N·m 5 rad/s 1000 400 bogie_joints boogie_joint_.*500 N·m 4 rad/s 250 200
Sensors
Name Type Location
imu_robot Imu bodycontacts_wheels Contact Sensor .*wheel.*cam_front Camera body/camera_front
DoF runtime-resolved End Effector None Base Frame chassisSensors 3 Action Modes 2 (default: drive)
Action Modes
Mode Controller Dims Scale
drive *Wheeled Drive 2 lin=0.4, ang=1.0471975511965976 drive_filteredFiltered Wheeled Drive 2 lin=0.4, ang=1.0
Actuators
Group Joints Effort Velocity Stiffness Damping
drive drive_joint_.*80 N·m 30 rad/s 0 500 steer steer_joint_.*500 N·m 2 rad/s 400 50
Sensors
Name Type Location
imu_robot Imu chassiscontacts_wheels Contact Sensor wheel.*cam_front Camera chassis/camera_front